Adquisición de información tridimensional mediante LiDAR aerotransportado para caracterizar relieve, infraestructura y vegetación según el diseño del levantamiento.
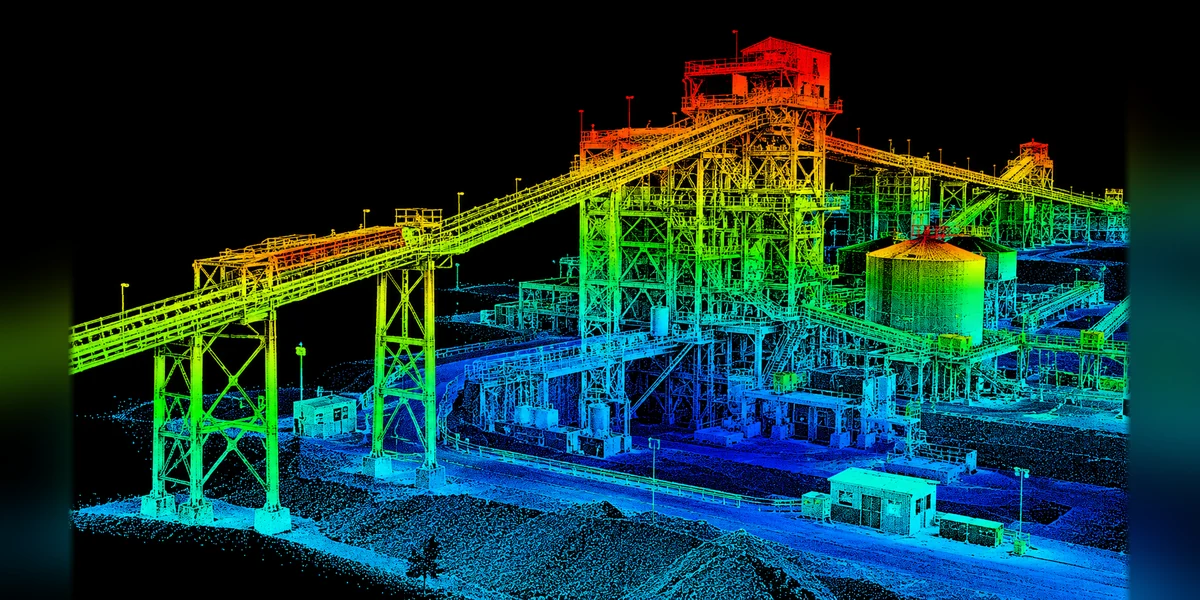
Los sensores LiDAR registran mediciones espaciales del entorno. Con un diseño apropiado permiten generar información de terreno, estructuras y vegetación para estudios y proyectos de ingeniería.
Obtención de información de elevación y formas del terreno en áreas de estudio definidas.
Clasificación de puntos de suelo, vegetación y elementos construidos cuando la calidad y densidad de captura lo permiten.
Insumos 3D para superficies digitales, secciones y análisis de infraestructura.
El diseño considera tipo de sensor, trayectoria, referencia GNSS/IMU, cobertura y controles de campo para asegurar un producto ajustado al objetivo.
Criterio técnico: La penetración de la vegetación no está garantizada en todos los entornos; depende de cobertura vegetal, geometría, densidad de pulsos y condiciones de captura.
Delimitación del área, resolución requerida, solapes y condiciones operacionales de vuelo.
Registro LiDAR y datos de navegación; apoyo geodésico o control cuando sea necesario.
Procesamiento de trayectorias, alineación de franjas, filtrado y clasificación según objetivos.
Revisión de consistencia, cobertura y productos en formatos interoperables acordados.
La combinación de productos se define en la propuesta técnico-económica. Estos son ejemplos de entregables que pueden formar parte del servicio.
Datos tridimensionales ajustados y organizados; formatos como LAS/LAZ u otros definidos en contrato.
Separación por clases solicitadas, conforme a la información y criterios disponibles.
MDT/MDS, curvas o superficies derivadas de la nube cuando estén contempladas.
Cobertura, referencia, criterios de procesamiento y verificaciones efectuadas.
Nota técnica: La cobertura, el sensor, la densidad de captura y los productos de entrega se establecen según las condiciones y objetivos del proyecto.
Compártenos el área, tipo de terreno, cobertura de vegetación y precisión esperada para definir una solución de captura.